Robótica na Construção Civil: Como os Robôs Estão Transformando o Setor
Explore como a robótica e a automação estão transformando a realidade dos canteiros de obras. Descubra visualmente o papel dos robôs na execução de tarefas repetitivas, na impressão 3D em larga escala, no aumento da segurança dos trabalhadores e no ganho exponencial de produtividade.
Robótica na Construção Civil
A construção civil é hoje uma das indústrias que menos incorporou automação, mesmo estando entre os setores que mais impactam o planeta, da extração de matéria-prima até a demolição. Enquanto manufatura, varejo, transporte e até a agricultura já vivem décadas de digitalização e uso intensivo de robótica, os canteiros de obras seguem, em boa parte, dependendo de processos manuais, pouco estruturados e difíceis de padronizar.
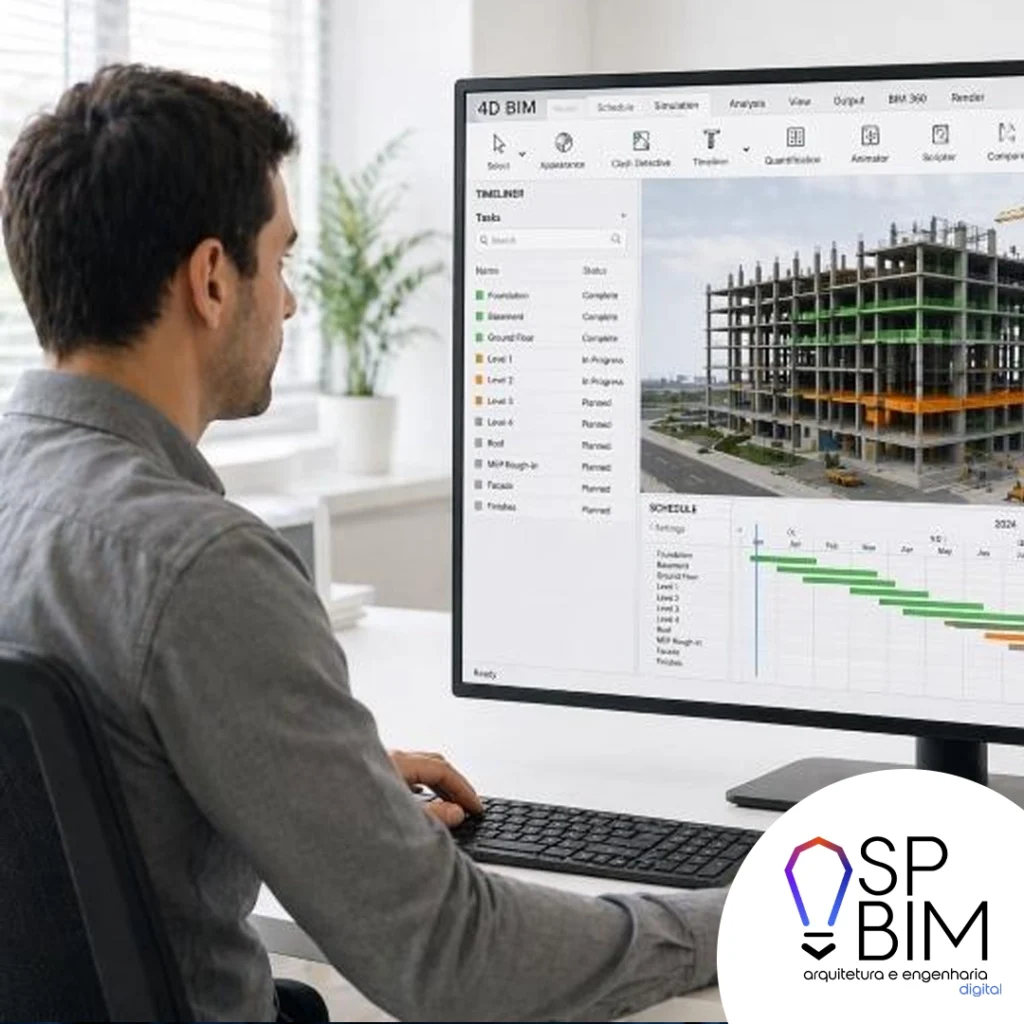
Para quem trabalha com BIM, essa lacuna chama atenção: o modelo digital já existe, rico em geometria e dados, mas a execução física ainda depende quase inteiramente de mão de obra humana. A pergunta natural é até onde a robótica pode, de fato, assumir tarefas do canteiro, e em que pontos ela ainda esbarra em limites técnicos e operacionais reais.
O que é robótica de construção, afinal
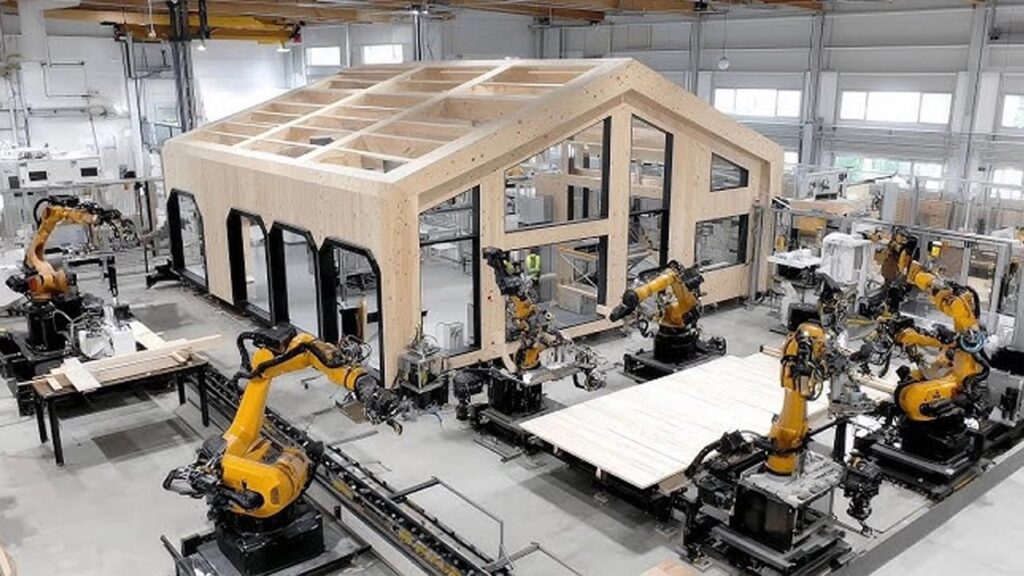
Robótica de construção é o uso de máquinas programáveis, sejam manipuladores industriais fixos, plataformas móveis ou robôs customizados, para executar tarefas físicas de fabricação, montagem ou movimentação de material em obras e em prefabricação. Um levantamento recente publicado na Annual Review of Control, Robotics, and Autonomous Systems mostra que o campo tem cerca de 40 anos e passou por uma mudança clara de foco: das primeiras tentativas de simplesmente substituir mão de obra por automação, para processos colaborativos, em que robôs e humanos dividem tarefas de acordo com o que cada agente faz melhor.
fonte: gramerkagoj
O termo robô, nesse contexto, é bastante amplo. A revisão distingue robôs industriais tradicionais, que são manipuladores antropomórficos de cinco a nove eixos, tipicamente usados em fábricas, de máquinas móveis e robôs customizados, desenvolvidos especificamente para tarefas de canteiro que os robôs industriais não conseguem executar sozinhos.
Os tipos de tarefa que os robôs já executam
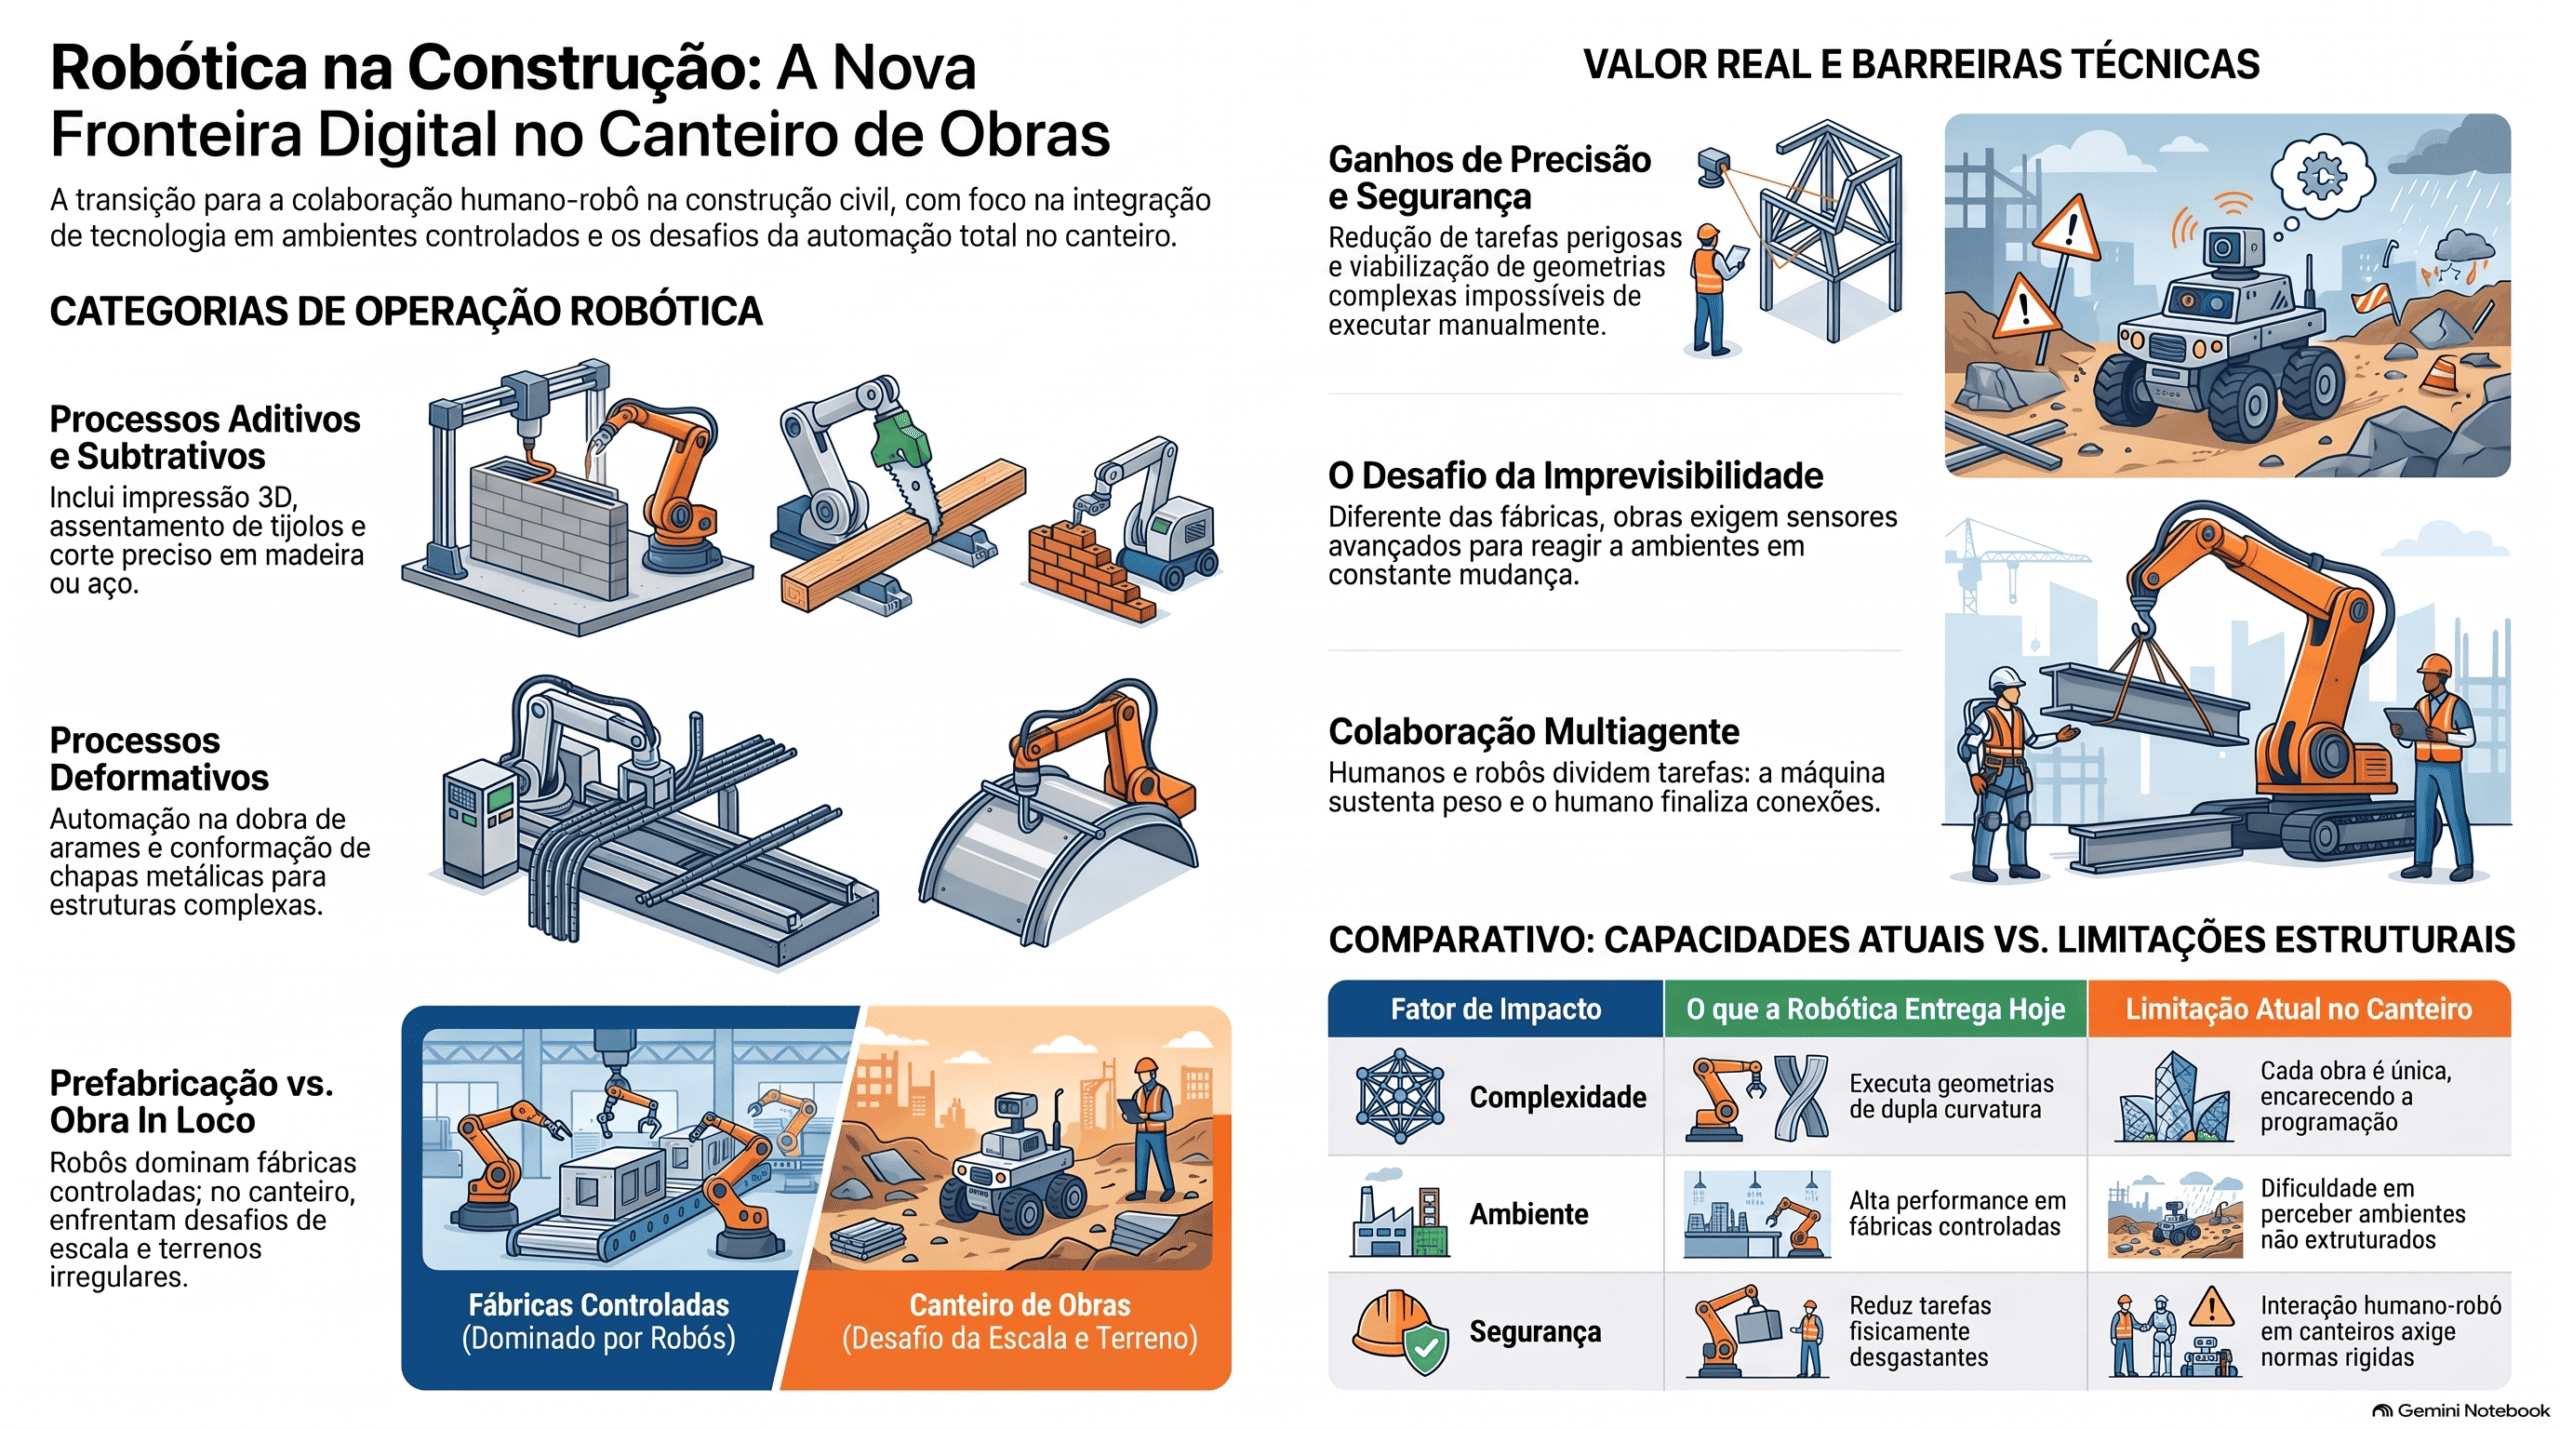
A literatura organiza as aplicações de robótica na construção em três grandes categorias de processo, cada uma com exemplos consolidados:
- Processos aditivos: assentamento de tijolos, montagem de estruturas espaciais, soldagem robótica, posicionamento de fibras e impressão 3D.
- Processos subtrativos: corte, serramento, fresamento e perfuração, mais comuns na fabricação de madeira.
- Processos deformativos: dobra de arame, dobra ou conformação de chapas metálicas e conformação incremental de chapa.
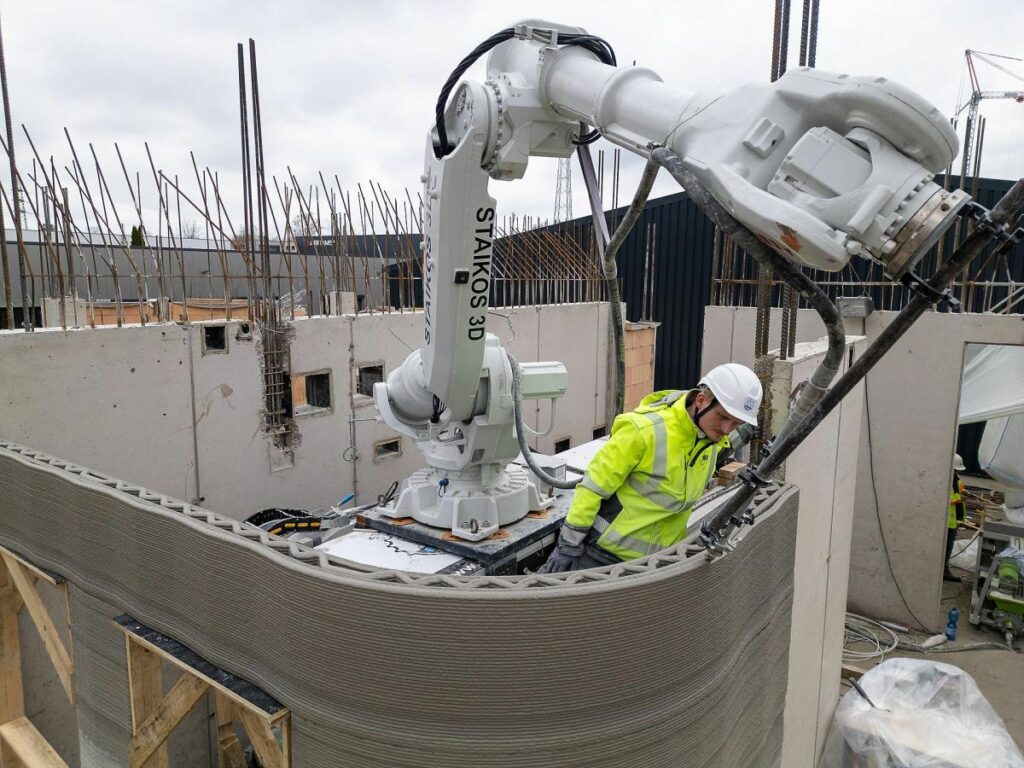
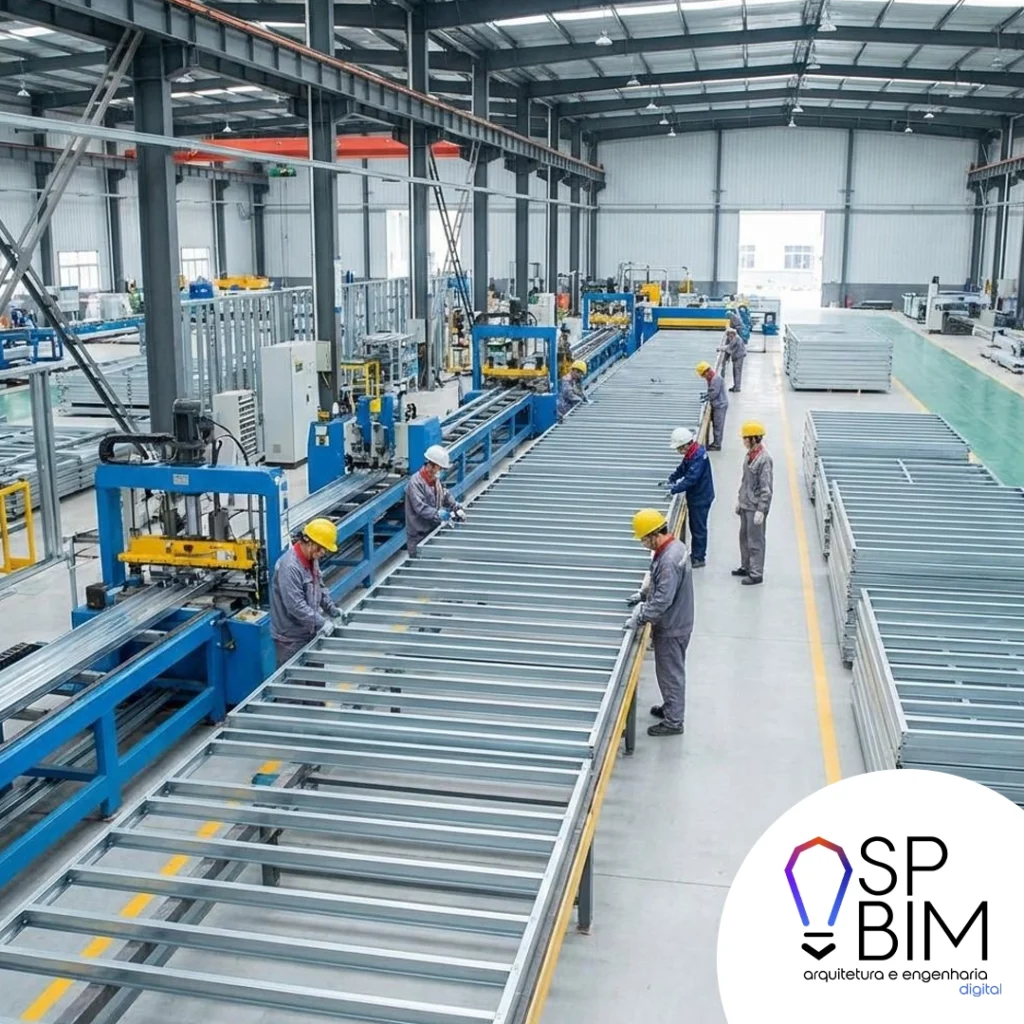
Essas tarefas ainda são majoritariamente executadas fora do canteiro, em ambientes de fábrica controlados, onde condições como temperatura, iluminação e número de pessoas presentes podem ser reguladas com precisão. Mover essas mesmas tarefas para dentro do canteiro, um ambiente imprevisível por natureza, continua sendo um dos maiores desafios do campo.
Como a robótica avança do laboratório para o canteiro
Da fábrica ao canteiro: prefabricação versus fabricação in loco
A prefabricação segue sendo a modalidade dominante de uso de robôs na construção, justamente por reproduzir a lógica de linha de montagem de outras indústrias manufatureiras. Mas nem todo processo cabe em uma fábrica: construções monolíticas de concreto, alvenaria e soldagem de grandes componentes no local não se prestam ao transporte. Quando o robô precisa sair da fábrica e ir para a obra, surgem barreiras concretas de escala, mobilidade e localização, já que a maioria dos robôs industriais foi projetada para permanecer fixa, e não para se deslocar em terrenos irregulares e em constante mudança.
Sensores e capacidade de adaptação
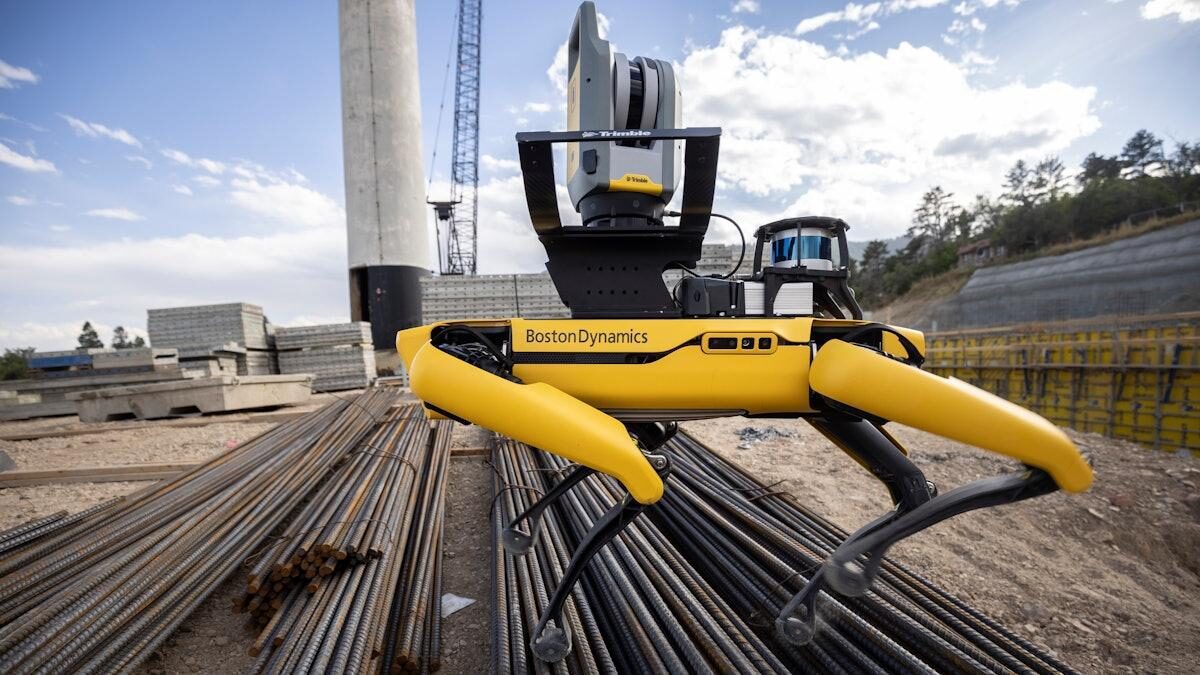
Robôs de construção puramente automatizados, que seguem instruções predefinidas sem qualquer verificação, funcionam bem apenas quando tudo corre exatamente como planejado. Como tolerâncias de material chegam a variar vários milímetros em escala de obra, a revisão aponta o uso crescente de sensores óticos e visuais, sensores de força e torque, e técnicas de aprendizado por reforço para permitir que o robô ajuste seus próprios movimentos a partir do que encontra no ambiente, em vez de depender de um modelo 100% fiel à realidade construída.
fonte: forconstructionpros
Colaboração entre robôs e entre robôs e humanos
Um dos pontos centrais do estudo é o deslocamento do foco de pesquisa: da automação pura para arranjos multiagente. Isso inclui múltiplos robôs trabalhando juntos, seja mimetizando o movimento um do outro, seja dividindo tarefas complementares, e também a colaboração direta entre humanos e robôs, com o robô cuidando de posicionamento de precisão e sustentação de peso, enquanto o trabalhador humano realiza conexões, acabamentos e ajustes que exigem julgamento. Tecnologias de realidade aumentada e rastreamento de movimento já são usadas para tornar essa interação mais segura e intuitiva.
O que a robótica já entrega de valor real hoje
- Redução de tarefas perigosas, tediosas ou fisicamente desgastantes para os trabalhadores
- Precisão geométrica em posicionamento, montagem e corte, superior à execução manual em elementos repetitivos
- Viabilização de geometrias complexas, como estruturas espaciais e superfícies de dupla curvatura, difíceis de construir manualmente
- Ganhos de produtividade em construtoras no BIM que já integram fluxos digitais com fabricação robotizada em prefabricação de madeira, aço e concreto
- Menor variabilidade de qualidade em processos repetitivos, como paredes de tijolo diferenciado ou painéis de fachada modulares
O que os robôs industriais ainda não fazem bem
A mesma revisão lista, de forma direta, por que a construção resiste à automação mais do que outras indústrias. Vale destacar cinco fatores estruturais:
- Escala: ao contrário da manufatura, em que a máquina é maior que o produto, a construção frequentemente exige produzir elementos maiores que o próprio robô
- Prefabricação versus obra no local: muitos processos não podem ser levados para dentro de uma fábrica controlada, por peso, material ou limite de transporte
- Imprevisibilidade do canteiro: robôs autônomos precisam perceber e reagir a um ambiente amplamente desconhecido, com um nível de robustez muito além do de uma linha de produção
- Interação humano-robô segura: garantir segurança total em ambientes não estruturados, com máquinas de grande porte e alto payload, é um desafio que ainda supera o de outras indústrias
- Unicidade de cada edificação: cada obra tende a ser única, o que torna o desenvolvimento de um processo robótico específico caro e demorado em relação ao ganho obtido
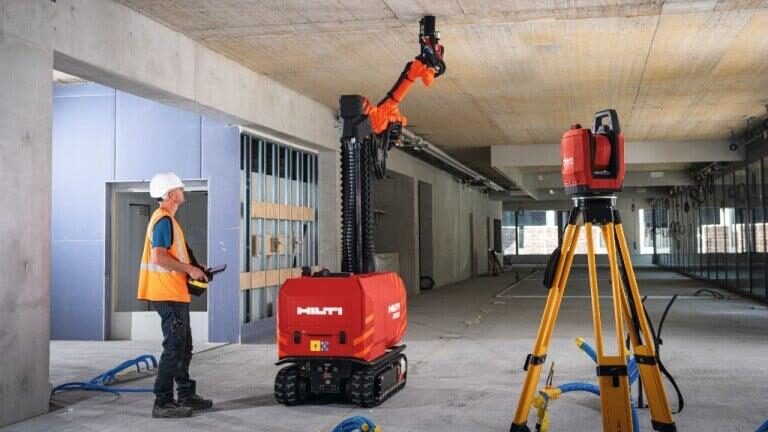
Para times de BIM que avaliam adotar robótica, o recorte prático é claro: a tecnologia já resolve bem tarefas repetitivas, previsíveis e de alto risco para humanos, mas ainda depende fortemente de mão de obra qualificada para lidar com a complexidade e a imprevisibilidade de cada projeto. Fechar essa lacuna de conhecimento entre modelagem digital e fabricação física costuma passar por capacitação específica; vale conferir os cursos de BIM da SPBIM para quem quer entender essa ponte entre modelo e obra.
fonte: heavyequipmentguide
A revisão também aponta quatro frentes em que a pesquisa ainda precisa avançar: tornar a tecnologia mais acessível a profissionais sem formação em robótica, desenvolver processos mais versáteis e adaptáveis a diferentes materiais e condições, resolver o problema de escala entre o tamanho do robô e o da estrutura construída, e abrir espaço para uso mais criativo da robótica já na fase de concepção do projeto, e não apenas na execução.
Referências acadêmicas e normativas
Uma revisão publicada na Annual Review of Control, Robotics, and Autonomous Systems (2023) analisa a trajetória da robótica na construção civil ao longo de quatro décadas, mapeando a transição de processos puramente automatizados para arranjos colaborativos entre múltiplos robôs e entre robôs e humanos, e discute barreiras como escala, imprevisibilidade do canteiro e segurança na interação humano-robô.
A mesma revisão detalha o papel crescente de sensores óticos, visuais e de força-torque, além de técnicas de aprendizado por reforço, para tornar processos robóticos mais adaptativos a tolerâncias de material e a mudanças no ambiente de obra, superando as limitações de instrução puramente predefinida (top-down).
A série ISO 10218, dividida em ISO 10218-1 (requisitos de segurança para o projeto e a construção do robô industrial) e ISO 10218-2 (integração segura do robô em células e aplicações), é a referência normativa central para qualquer projeto que envolva robôs industriais em ambiente de obra ou de prefabricação, incluindo, na edição mais recente, requisitos específicos para aplicações colaborativas (cobots).
Conclusão
Robôs industriais já são parte real da construção civil, mas de forma concentrada em prefabricação e em tarefas repetitivas e previsíveis. O salto para o canteiro de obras, imprevisível e ocupado por pessoas, ainda depende de avanços em sensoriamento, segurança e colaboração humano-robô. Para coordenadores e modeladores BIM, entender essa fronteira entre o que já funciona e o que ainda é pesquisa em andamento ajuda a avaliar com realismo onde vale a pena investir. Se sua equipe está estudando aplicações de automação e fabricação digital, fale com nossos especialistas da SPBIM.
Quer acompanhar outros temas de tecnologia aplicada à construção? Assine a newsletter da SPBIM e receba conteúdos técnicos direto no seu e-mail: spbim.com.br/artigo.